阅读[] 回复[0]

|
10月8日,浙大宁波理工学院传来喜讯,在近日举办的第五届全球数字贸易博览会上,由学校信息学院智能自动化研究所牵头攻关的空间具身清洁机器人X1正式达成量产标准,并依托这项自研核心技术,合作企业一举签下总额2.8亿元的两笔战略订单。 这一重磅成果,标志着学校在机器人感知控制、Sim2Real仿真迁移、具身智能工程化落地等方向取得关键性产业化突破,高校前沿AI技术成功迈入规模化商用阶段,为高校科研打通 “实验室原型→市场化产品”的转化之路,打造出可复制、可借鉴的产学研融合范本。 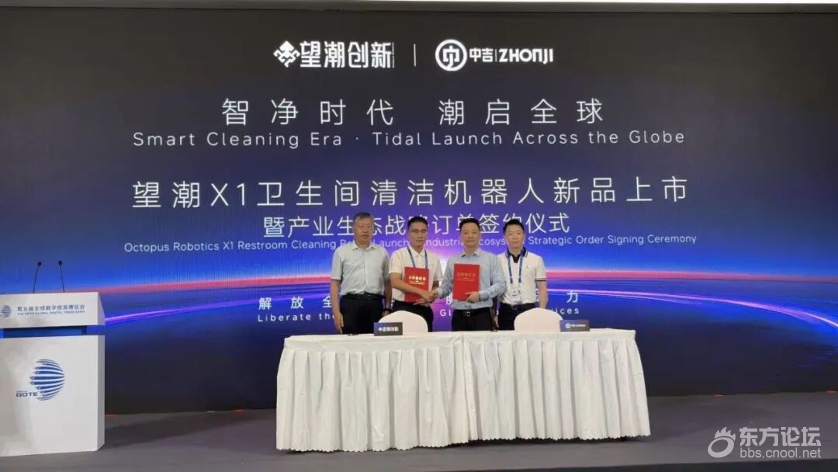 图为签约仪式。 当前国内具身智能赛道热度高涨,但行业普遍深陷“重样机、轻落地”的发展痛点。大量机器人技术停留在实验室演示场景,一旦进入真实、多变的现实环境,稳定性、适应性大打折扣,难以长期持续作业。 该校信息学院智能自动化研究所所长马龙华说,公共卫生间是典型狭小异构复杂场景,存在空间局促、障碍物杂乱、人流动态变化等问题,这些对机器人的环境感知、柔性作业、实时运动规划提出极高门槛,长期缺乏成熟的自动化清洁解决方案。 如何将仿真算法、多模态感知、机器人运动控制等理论创新,转化为能够批量交付、稳定服役的商用装备?对此,研究所团队结合这一课题,敏锐瞄准公共清洁这一市场刚需,联合合作企业组建专项攻关团队,定向攻坚多模态环境感知、虚拟仿真训练、狭小空间机械臂自适应控制等核心难题。项目创新依托Sim2Real虚拟仿真技术,在数字虚拟空间搭建海量多元化卫生间仿真工况,提前完成机器人自主导航、污渍识别、柔性作业策略的大规模预训练。借助仿真迭代,大幅降低实体样机调试的试错成本,缩短产品研发周期,筑牢机器人智能化水平与长期运行稳定性的技术底座。 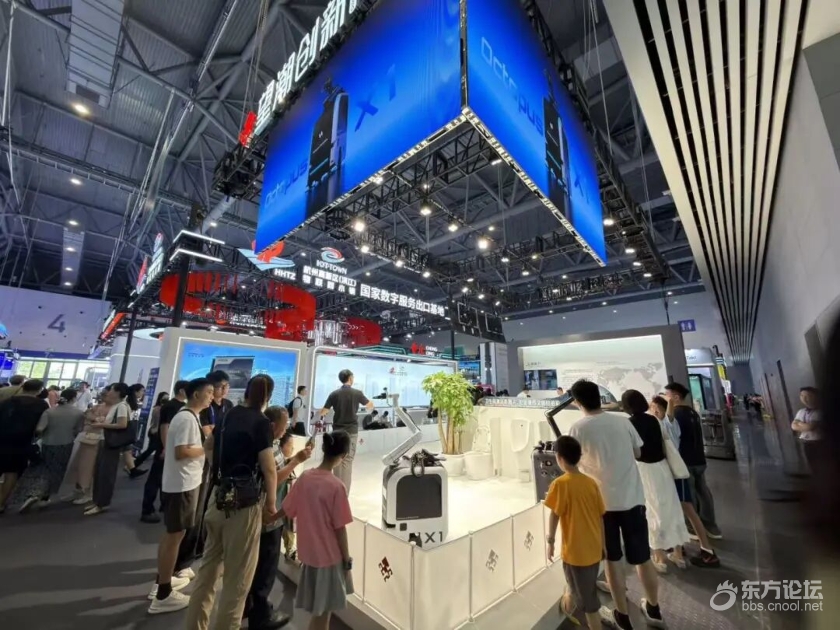 图为空间具身清洁机器人X1在现场展出。 研发团队徐鸣副教授表示,在分工协作模式下,高校团队主攻底层算法架构与仿真体系研发,合作企业发挥工程化、规模化制造优势,负责硬件集成、实地场景验证、可靠性测试与量产工艺打磨,高效补齐技术转化链条上的堵点,让算法原型真正蜕变为可以批量生产的实体装备。 本次亮相数贸会的X1空间具身清洁机器人搭载多自由度机械臂,能够自主完成公共卫生间全套深度清洁、消杀一体化作业。从数字仿真训练到实体产品量产交付,项目完整走完具身智能装备全链条转化,是国内具身智能领域产学研深度融合的有益探索。 |
{{item.Summary}}
浙B2-20100453-1 Since 1996.11.21 版权所有 宁波公众信息产业有限公司 Copyright (c) 1996- CNOOL.NET All Rights Reserved
 浙公网安备:33020002001002号
东方热线出品



 {{item.ReplyCount}}
 {{item.ViewCount}}
 {{item.LikeCount}}


